


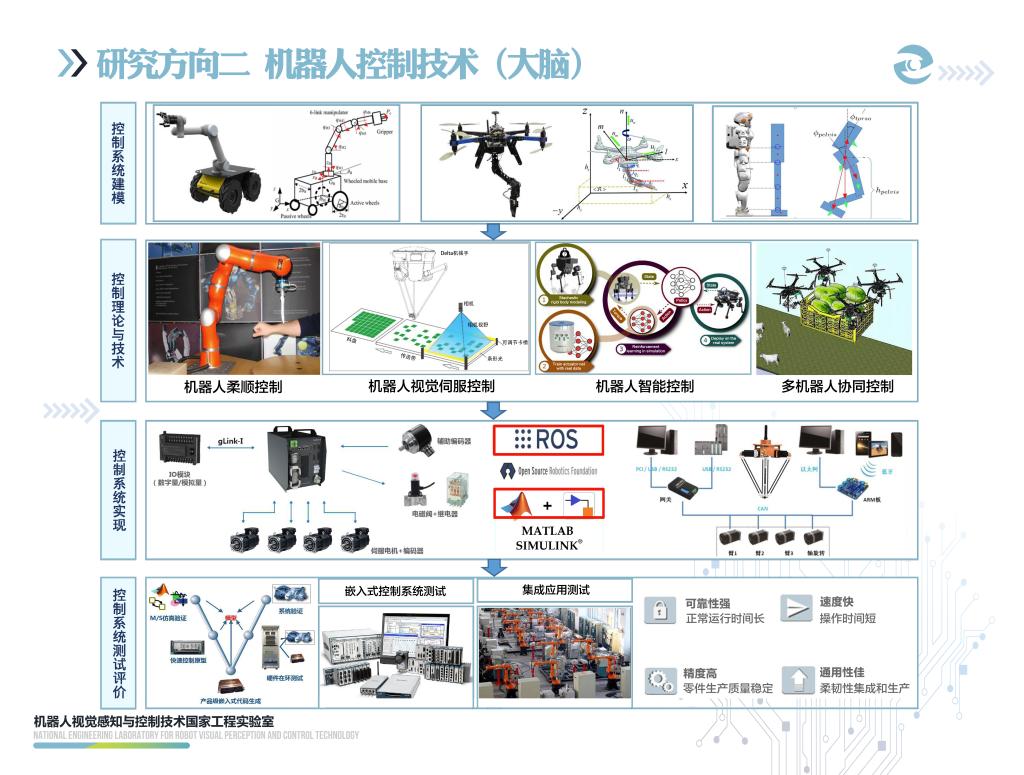
感知环境之后,结合智能控制、变结构控制和自适应控制等控制方法,像“大脑”一样为机器人系统提供最恰当的控制命令以做出相应的动作和反应,需要研究机器人控制技术。这个平台重点在于突破基于视觉的机器人高速运动、精确定位与地图创建、合作决策、协调控制、恰当力的优化等关键控制技术,统筹考虑不同作业环境下机器人的运动学、动力学特性,研制面向制造业需求的机器人视觉伺服系统、多机械手协作系统和机器人高速运动跟踪系统,在保证控制系统的稳定性前提下,减小系统误差、提高控制系统的准确性和快速性。

拼搏
奉献
和谐
快乐

版权所有©机器人视觉感知与控制技术国家工程研究中心
通讯地址:湖南省长沙市岳麓区麓山南路麓山门